
Taymer NE555 | NE555 taymerini barqaror konfiguratsiyada sozlash: NE555 taymeri elektron dunyoda eng ko'p ishlatiladigan IClardan biridir. Bu DIP 8 shaklida, ya'ni 8 ta pinli

Ko'zni qamashtiruvchi ko'ylagi: Bu ko'rsatma EL simini ulashning asosiy namunasidir. Men undan raqs kostyumining yaltiroq ko'ylagi yoqasini belgilash uchun foydalanardim. Bu yengil raqs kostyumining bir qismi bo'lib, yorug'lik chizig'i libosi va optik tolali lazer muxlislari bilan birga keladi

LED Steampunk Rose: metalldan yasalgan chiroyli, engil gul
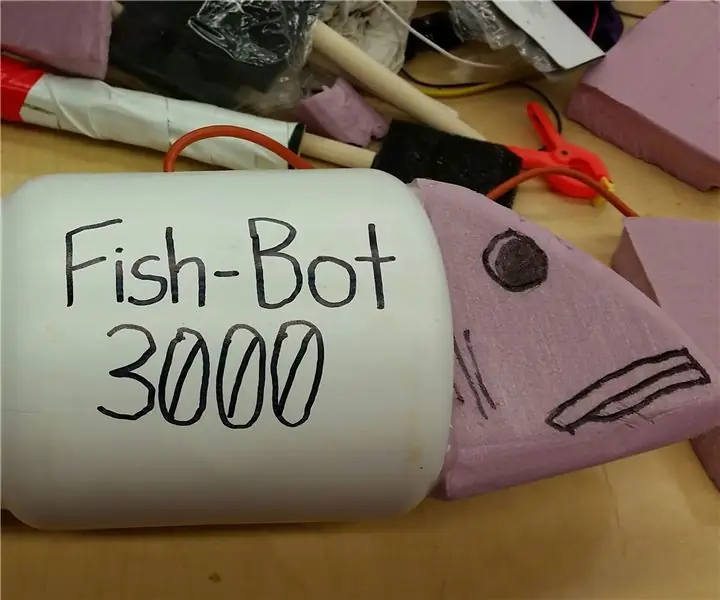
VEX Shark roboti (Suvda suzmaydi): Ushbu loyihani Josh Vudvort, Gregori Amberes va Stiven Frantskevichlar olib borishgan. Bizning maqsadimiz baliqning nusxasini yaratish va dumini harakatlantiruvchi dvigatelni dasturlash edi. Bizning dizaynimiz suv ostida qolmaydi, shuning uchun uning ishlashini kutmang
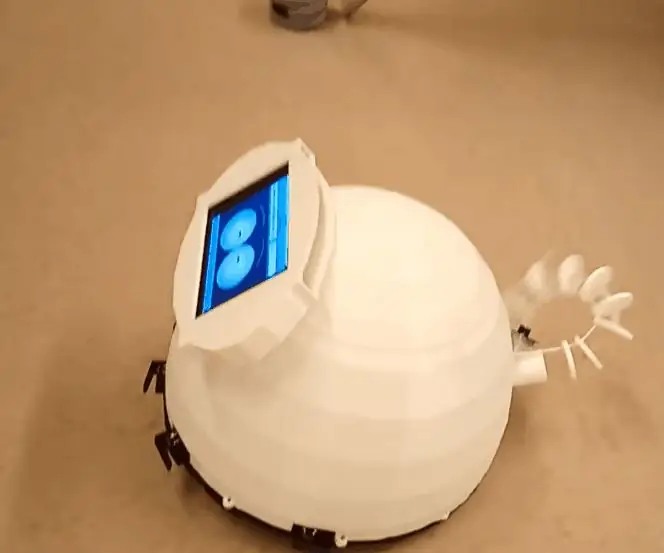
Eggy, (ilmiy) ijtimoiy signal Pi robot: Salom ishlab chiqaruvchi! Men tuxumni va uni buzilmas qilish uchun ko'p kuch va vaqt sarfladim. Agar men qatnashayotgan tanlovda menga ovoz bersangiz, bu men uchun dunyoni anglatadi. (Mening buzilmasligimning o'ng yuqori burchagini bosing). Rahmat! -MarkRobots shunday bo'ladi
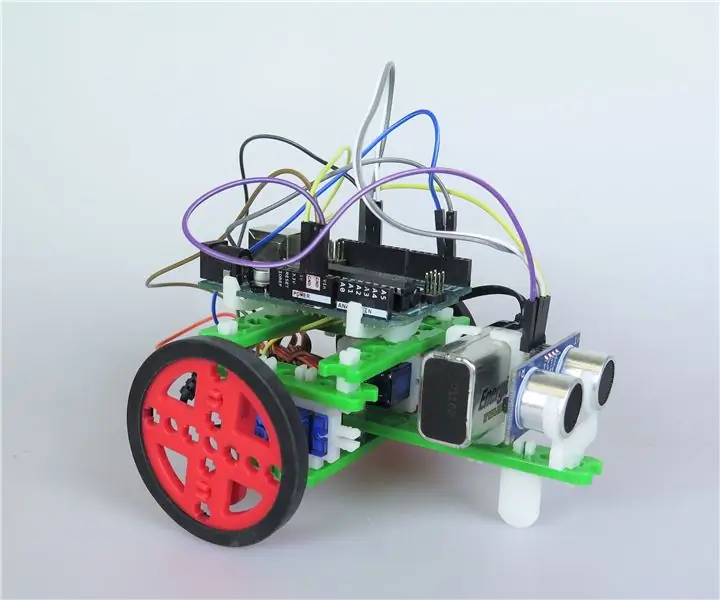
SnappyXO Precise Mover roboti: Arduino robotini PreciseMovement Arduino kutubxonasi yordamida belgilangan masofaga to'g'ridan -to'g'ri yo'naltirishga yoki belgilangan burchakka burilishga majbur qiling. Robotga burish paytida ishqalanishni kamaytirish uchun aylanadigan to'p yoki unga teng keladigan to'p kerak bo'ladi. com/produ
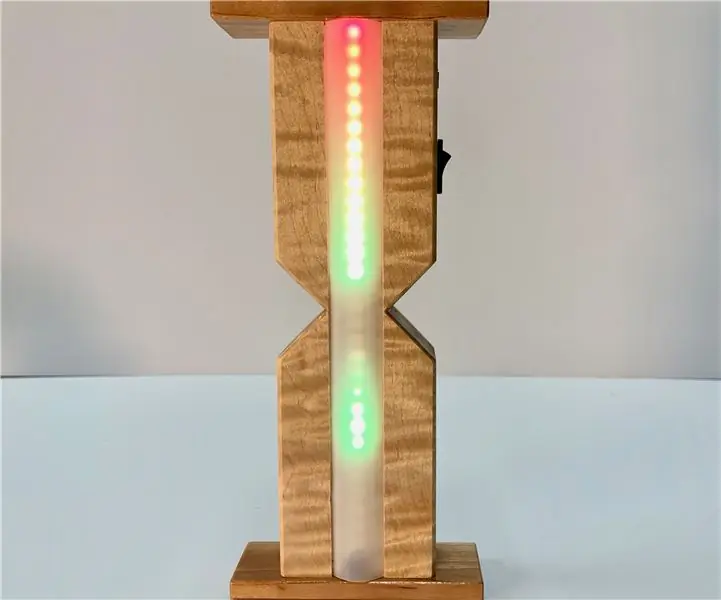
VizTimer: Elektron qum soati: O'g'limiz taxminan uch -to'rt yoshda bo'lganida, biz undan o'z vaqtida ish qilishni kuta boshlaganmiz. Men " Biz o'n daqiqada borishimiz kerak! &Quot; Yoki "yuk mashinasi bilan yana besh daqiqa o'ynang, keyin boshqasiga bering …"
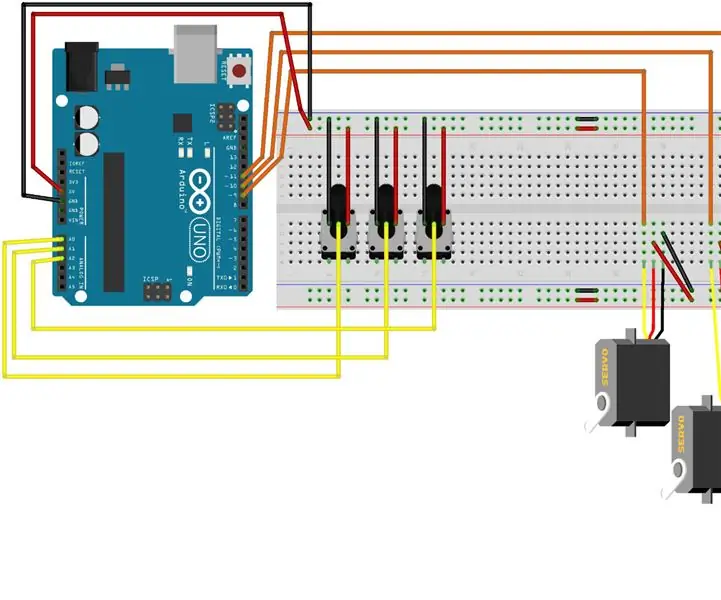
3 ta potentsiometr va Arduino bilan 3 ta servo dvigatelni boshqarish: Salom. Bu mening birinchi o'rgatuvchim, shuning uchun, agar men uni sozlashda xatolarga yo'l qo'ysam, sabr qilasiz deb umid qilaman. Bu yangi boshlanuvchilar uchun yozilgan, shuning uchun orangizdagi eng ilg'orlari ko'p narsalarni o'tkazib yuborishi mumkin va men faqat o'zimning simimni ulashim mumkin
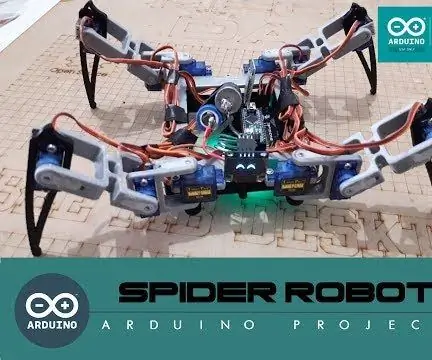
ARDUINO SPIDER ROBOT (QUADRUPED): Salom bolalar! Mana, sizga yangi bosqichma -bosqich yo'l ko'rsatadigan yangi darslik, bu kabi ajoyib elektron loyihalarni yaratadi, bu - "sudraluvchi robot"; "O'rgimchak robot" nomi bilan ham tanilgan. "To'rtburchak robot" yoki "har bir tanadan beri
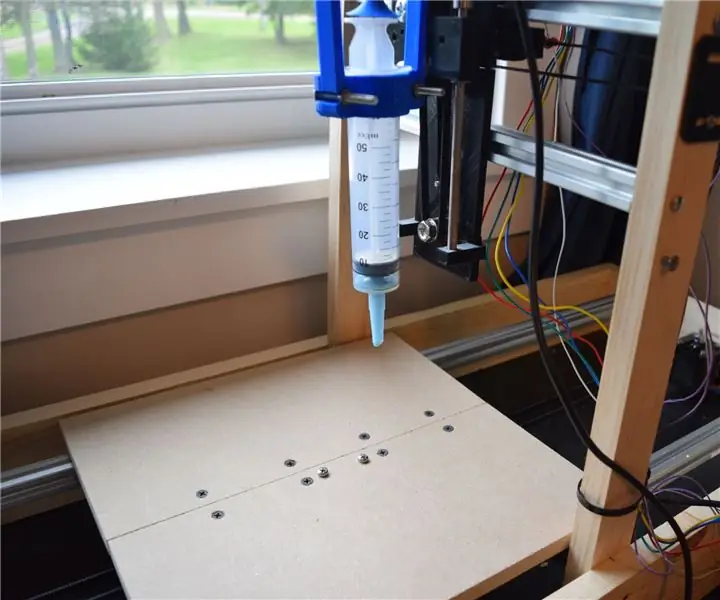
Kekni bezatuvchi robot: keklarni muzlash yordamida bezash uchun DIY Universal CNC Machine v1.5 -dan foydalaning